三维视图参考参数 · 运动学
当前关节—
拖动旋转 · 滚轮缩放 · 点击选择部件
外观与参数来源
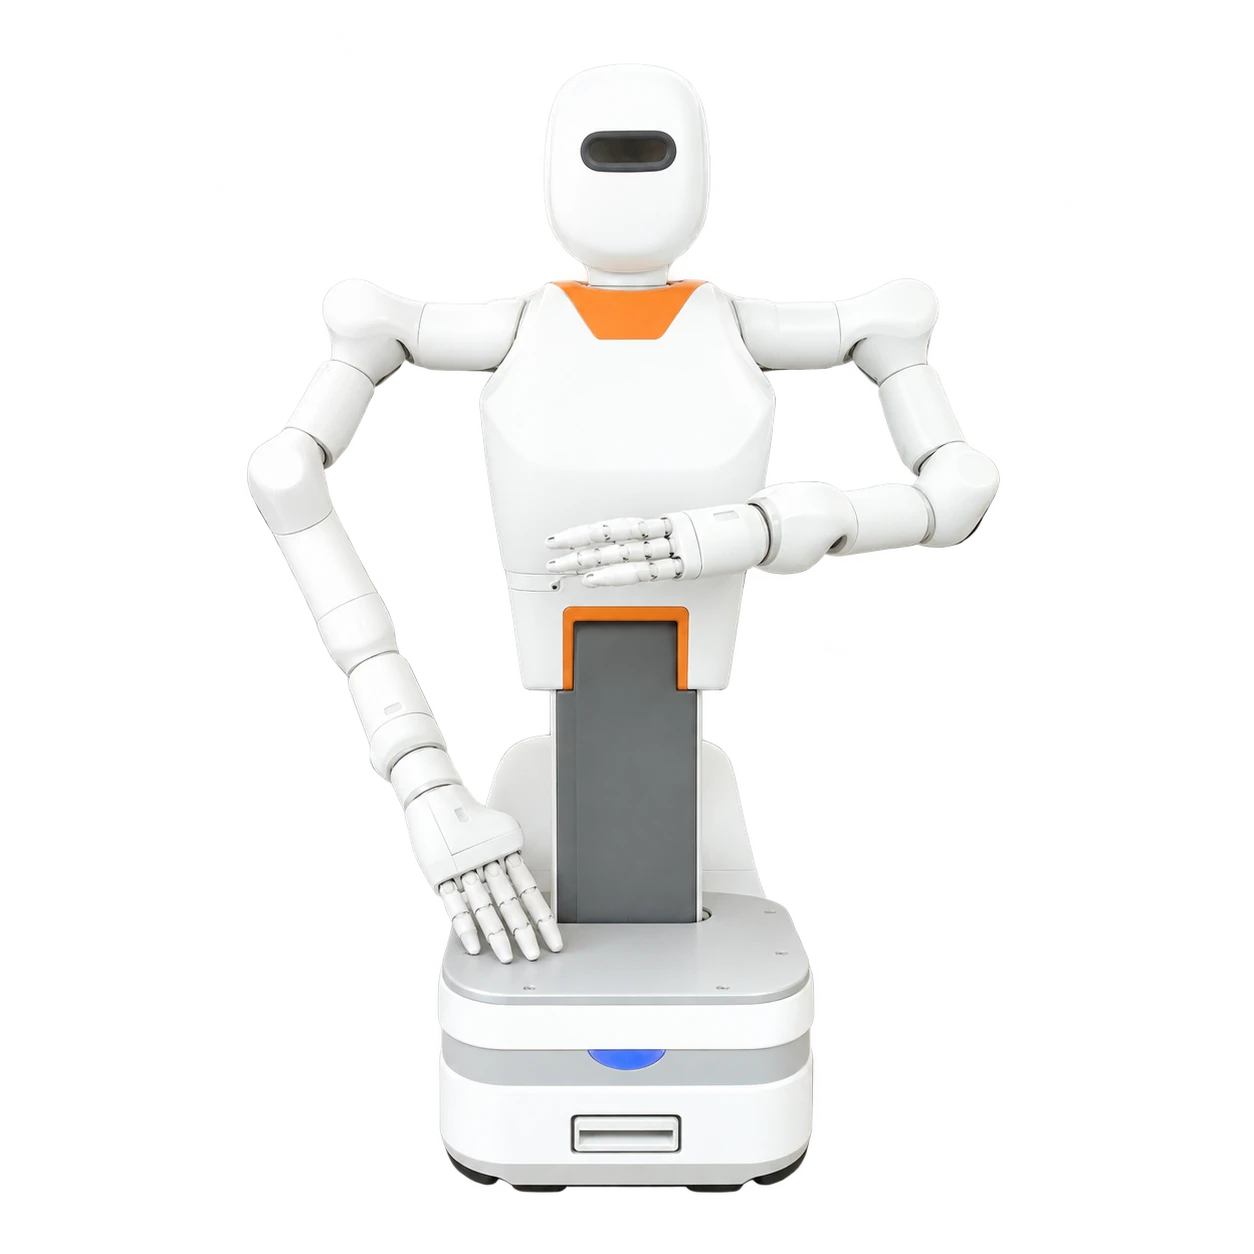
机械臂:厂家 RM75-B 网格与 URDF。机身配色参考照片;安装尺寸、质量惯量与驱动参数可按客户硬件设置。内置双指夹爪和四轮差速底盘采用参考配置,可通过模型与参数编辑适配客户硬件。
差速 / 全向导航仿真 · 双臂与腰部协同规划
导航到位并停车后操作;动力学后续升级
导航到位并停车后操作;动力学后续升级
装配 R1 已开放全部 12 轴几何联动。角度相对修正后的 CAD 零位,范围不是机械限位;电机零位等待真机回读。
正在核对运动映射…
侧摆 → 大腿 → 膝驱动;膝驱动经传动杆带动小腿。连杆使用闭合约束求解,当前为几何推导预览,尚未完成全行程干涉与真机验收。
正在加载 CAD 装配…
拖动旋转 · 滚轮缩放 · 点击选择部件
机械臂:厂家 RM75-B 网格与 URDF。机身配色参考照片;安装尺寸、质量惯量与驱动参数可按客户硬件设置。内置双指夹爪和四轮差速底盘采用参考配置,可通过模型与参数编辑适配客户硬件。